

PLC Haberleşme Protokolleri Nelerdir? Modbus, EtherCAT ve CANopen Karşılaştırması
Bir makinede PLC’nin yalnızca kendi giriş ve çıkışlarını kontrol ettiği günler çoktan geride kaldı. Bugün tipik bir makinede PLC; operatör paneliyle, frekans konvertörleriyle, servo sürücülerle, uzak I/O modülleriyle, sensörlerle ve üst seviye sistemlerle sürekli veri alışverişi yapar. Bu iletişimin hangi kurallarla yapılacağını belirleyen şey, haberleşme protokolüdür.
Doğru protokol seçimi makinenin hızını, kablolama maliyetini, diyagnostik kabiliyetini ve gelecekteki genişleme imkânlarını doğrudan etkiler. Bu yazıda en yaygın PLC haberleşme protokollerinden Modbus, CANopen ve EtherCAT’i çalışma prensipleri, güçlü ve zayıf yönleriyle karşılaştırıyoruz.
Haberleşme Protokolü Nedir?
Haberleşme protokolü, iki veya daha fazla cihazın veri alışverişi yaparken uyduğu kurallar bütünüdür. Bu kurallar; verinin hangi fiziksel ortamdan (kablo tipi, gerilim seviyeleri) iletileceğini, nasıl paketleneceğini, cihazların nasıl adresleneceğini, kimin ne zaman konuşacağını ve hataların nasıl tespit edileceğini tanımlar.
Endüstriyel protokoller genellikle üç grupta incelenir:
- Seri haberleşme protokolleri: RS-232, RS-485 tabanlı Modbus RTU gibi.
- Fieldbus protokolleri: CANopen, PROFIBUS, DeviceNet gibi.
- Endüstriyel Ethernet protokolleri: EtherCAT, Modbus TCP, PROFINET, EtherNet/IP gibi.
Modbus
Modbus, 1979’da PLC’ler için geliştirilmiş, basit ve açık bir protokoldür. Basitliği ve lisans gerektirmemesi sayesinde bugün hâlâ en yaygın kullanılan endüstriyel protokollerden biridir. Neredeyse tüm PLC’ler, HMI’lar, frekans konvertörleri, enerji analizörleri ve pek çok sensör Modbus desteği sunar.
Modbus RTU ve Modbus TCP
- Modbus RTU: RS-485 (bazen RS-232) üzerinden seri haberleşme. Ekonomik ve yaygındır. Bir hat üzerinde bir master ve adreslenebilir çok sayıda slave bulunur. Tipik haberleşme hızları 9600 ile 115.200 bit/s arasındadır.
- Modbus TCP: Aynı veri modelinin Ethernet üzerinden TCP/IP ile taşınmasıdır. Daha yüksek hız ve standart ağ altyapısıyla çalışma imkânı sunar.
Çalışma Prensibi
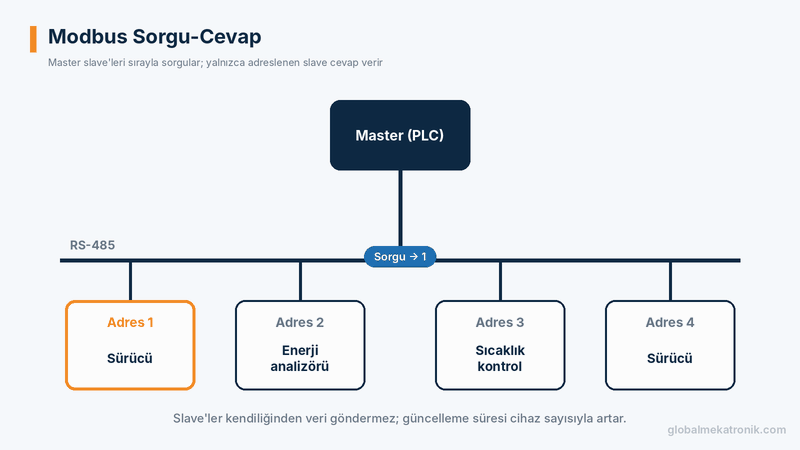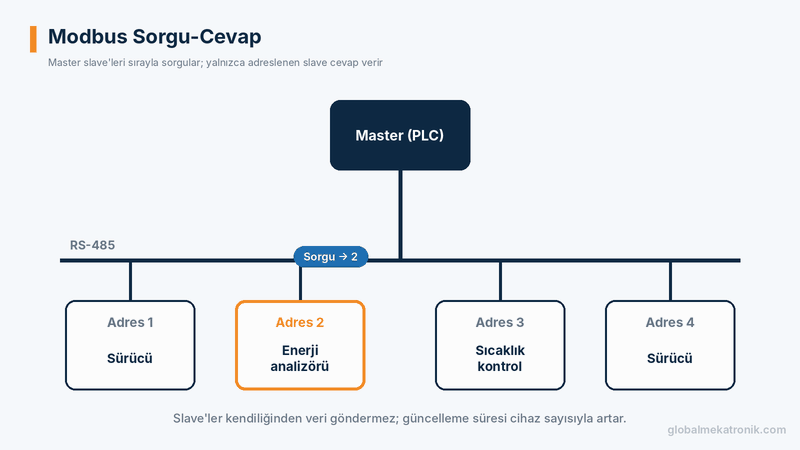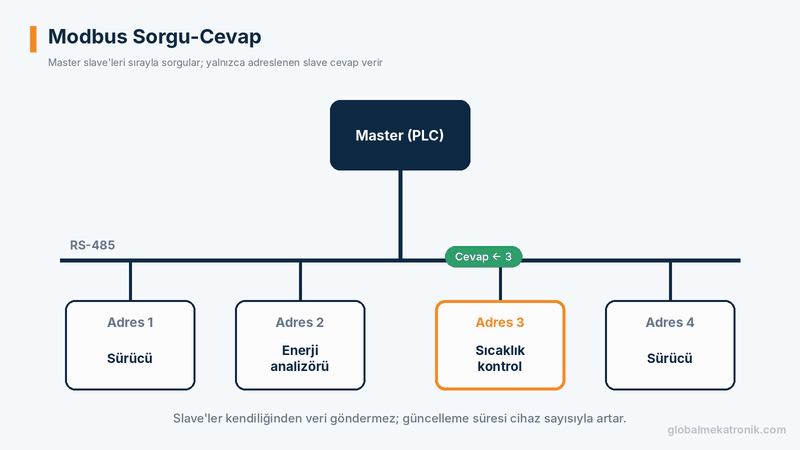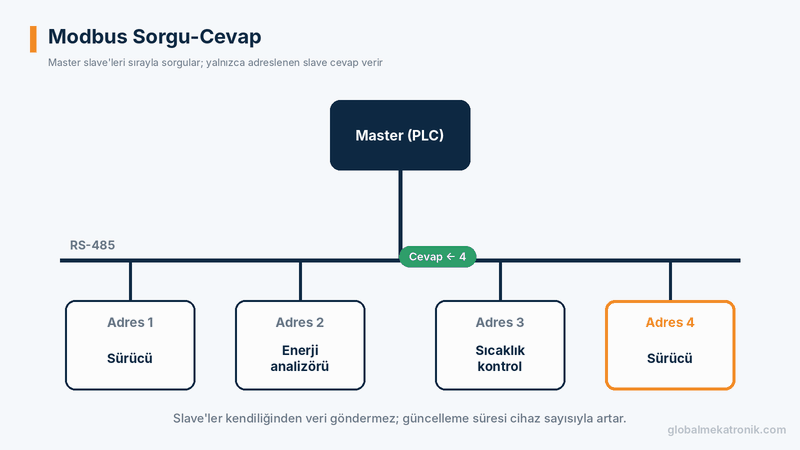
Modbus, sorgu-cevap (master-slave veya client-server) yapısında çalışır. Master bir slave’e sorgu gönderir; ilgili slave cevap verir. Slave’ler kendiliğinden veri göndermez.
Veri Modeli
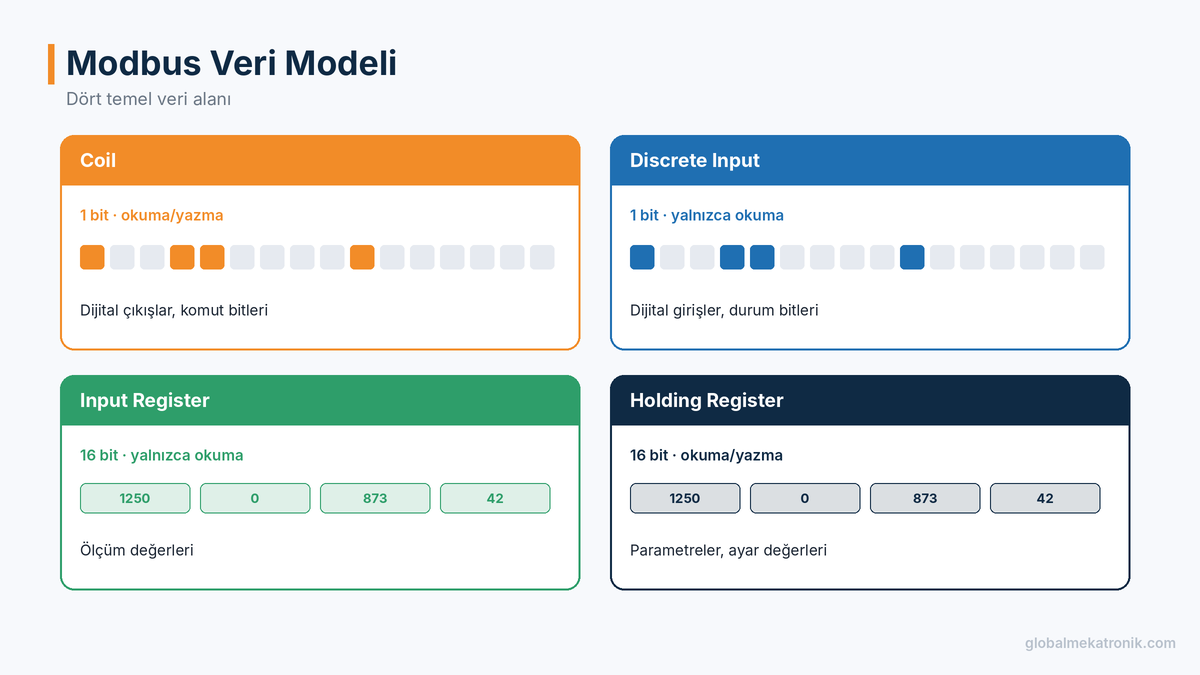
| Veri alanı | Tip | Erişim | Tipik kullanım |
| Coil | 1 bit | Okuma/yazma | Dijital çıkışlar, komut bitleri |
| Discrete Input | 1 bit | Yalnızca okuma | Dijital girişler, durum bitleri |
| Input Register | 16 bit | Yalnızca okuma | Ölçüm değerleri |
| Holding Register | 16 bit | Okuma/yazma | Parametreler, ayar değerleri |
Avantajları: Basit, açık, ekonomik, çok yaygın cihaz desteği.
Sınırları: Sorgu-cevap yapısı nedeniyle cihaz sayısı arttıkça güncelleme süresi uzar. Deterministik zamanlama ve senkronizasyon sunmaz. Veri tipleri ve adresleme cihazdan cihaza farklı yorumlanabilir; register adres kayması ve bayt sıralaması (endianness) sık karşılaşılan sorunlardır.
Tipik kullanım: Frekans konvertörlerinin hız ayarı ve parametre okuma, enerji analizörleri, sıcaklık kontrol cihazları, HMI bağlantıları, bina otomasyonu ve farklı markaların cihazlarını birbirine bağlamak.
CANopen
CANopen, otomotiv sektöründe geliştirilen CAN (Controller Area Network) veri yolu üzerinde çalışan, CiA (CAN in Automation) tarafından standartlaştırılmış bir üst katman protokolüdür. Gürültülü ortamlarda güvenilir çalışması ve gömülü sistemlere kolayca entegre edilebilmesiyle bilinir.
Çalışma Prensibi
CAN veri yolu, çok master’lı ve mesaj tabanlı bir yapıya sahiptir. Mesajların öncelikleri tanımlayıcılarıyla belirlenir; aynı anda gönderim olduğunda yüksek öncelikli mesaj veri yolunu kazanır. CANopen bu yapının üzerine şu kavramları ekler:
- Nesne sözlüğü (Object Dictionary): Her cihazın tüm parametrelerinin ve verilerinin tanımlandığı standart yapı.
- PDO (Process Data Object): Gerçek zamanlı süreç verilerinin hızlı ve düşük ek yükle iletilmesi.
- SDO (Service Data Object): Parametrelerin okunması ve yazılması.
- NMT (Network Management): Cihazların durumlarının yönetilmesi.
- Heartbeat / Node Guarding: Cihazların ağda çalışır durumda olduğunun izlenmesi.
CANopen’ın önemli bir avantajı cihaz profilleridir. Örneğin CiA 402 sürücü profili, servo ve frekans konvertörlerinin kontrol yapısını standartlaştırır. Bu profil daha sonra EtherCAT’e de taşınmıştır.
Avantajları: Güvenilir, gürültüye dayanıklı, mesaj önceliklendirme, standart cihaz profilleri, gömülü sistemlerde düşük maliyet.
Sınırları: Hız ve kablo uzunluğu arasında ters ilişki vardır; yaklaşık 1 Mbit/s hız yalnızca kısa hatlarda mümkündür, uzun hatlarda hız düşürülmelidir. Bir ağda en fazla 127 cihaz adreslenebilir. Çok eksenli yüksek hızlı senkron uygulamalar için bant genişliği sınırlıdır.
Tipik kullanım: Mobil makineler, tıbbi cihazlar, asansörler, araç üstü sistemler, küçük ve orta ölçekli servo ve step motor uygulamaları.
EtherCAT
EtherCAT, standart Ethernet fiziksel katmanı üzerinde çalışan, çok hızlı ve deterministik bir endüstriyel Ethernet protokolüdür. Master’ın gönderdiği tek bir çerçeve tüm slave cihazlardan geçer; her cihaz kendi verisini çerçeve içinden geçerken anında okur ve yazar. Dağıtık saat mekanizması sayesinde ağdaki tüm cihazlar mikrosaniyenin çok altında bir sapmayla senkronize çalışır.
Avantajları: Çok kısa çevrim süreleri, hassas senkronizasyon, yüksek cihaz sayısı, esnek topoloji, standart Ethernet donanımıyla master oluşturabilme, kapsamlı diyagnostik.
Sınırları: Slave cihazlarda özel donanım gerekir; standart ofis ağ ekipmanları EtherCAT hattında kullanılamaz. Basit ve düşük hızlı uygulamalarda Modbus’a göre daha fazla yapılandırma gerektirebilir.
Tipik kullanım: Çok eksenli servo sistemler, CNC tezgâhları, robotlar, paketleme ve baskı makineleri, yüksek hızlı I/O uygulamaları. Ayrıntılar için EtherCAT nedir yazımıza göz atabilirsiniz.
Karşılaştırma
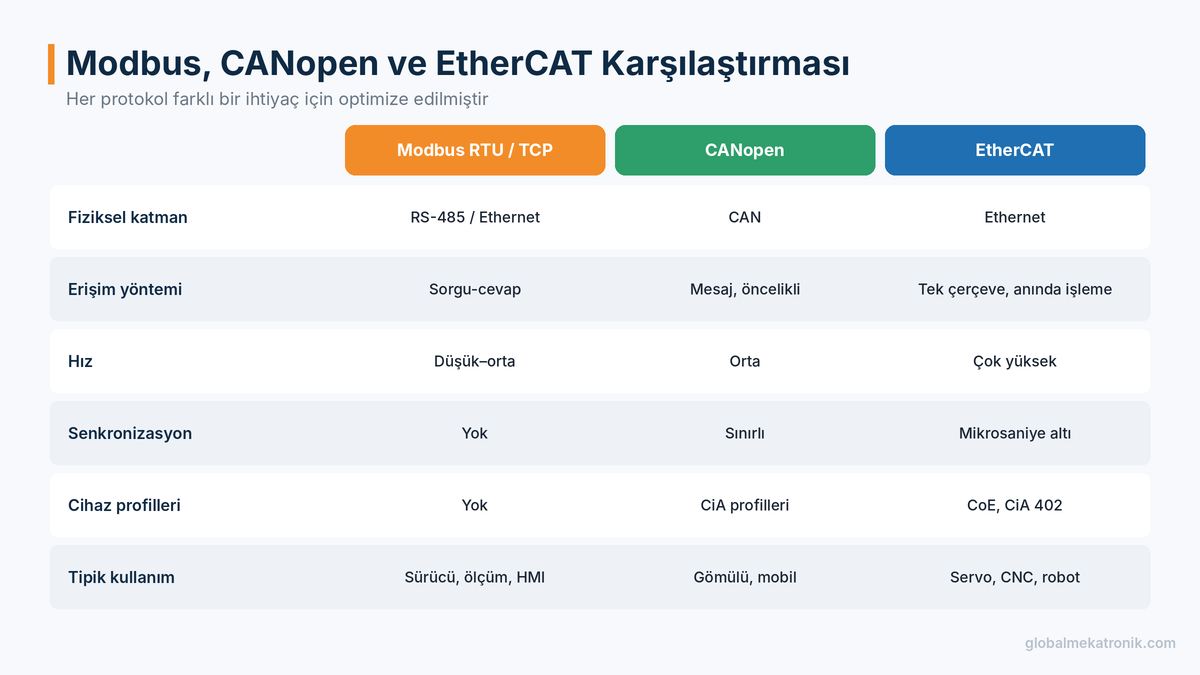
| Özellik | Modbus RTU | Modbus TCP | CANopen | EtherCAT |
| Fiziksel katman | RS-485 | Ethernet | CAN | Ethernet |
| Erişim yöntemi | Master-slave sorgu | Client-server | Mesaj tabanlı, öncelikli | Tek çerçeve, anında işleme |
| Hız | Düşük | Orta | Orta | Çok yüksek |
| Deterministik zamanlama | Yok | Sınırlı | Var (sınırlı bant genişliği) | Var, çok hassas |
| Senkronizasyon | Yok | Yok | Sınırlı | Mikrosaniye altı |
| Cihaz profilleri | Yok | Yok | Var (CiA) | Var (CoE, CiA 402 vb.) |
| Kurulum kolaylığı | Çok kolay | Kolay | Orta | Orta |
| Tipik kullanım | Sürücü, ölçüm, HMI | Tesis içi veri | Gömülü, mobil, küçük servo | Servo, CNC, robot |
Diğer Yaygın Protokoller
- PROFINET: Özellikle Avrupa’da yaygın endüstriyel Ethernet protokolü. Gerçek zamanlı ve izokron gerçek zamanlı sınıflarıyla hem genel otomasyon hem hareket kontrolü uygulamalarında kullanılır.
- EtherNet/IP: CIP protokolünü standart Ethernet ve TCP/UDP üzerinden taşır. Kuzey Amerika kökenli sistemlerde yaygındır.
- PROFIBUS: Eski ama hâlâ çok sayıda tesiste kullanılan fieldbus protokolü.
- OPC UA: Makineden üst sistemlere, bulut ve MES entegrasyonuna uzanan platformdan bağımsız veri modeli ve haberleşme standardı.
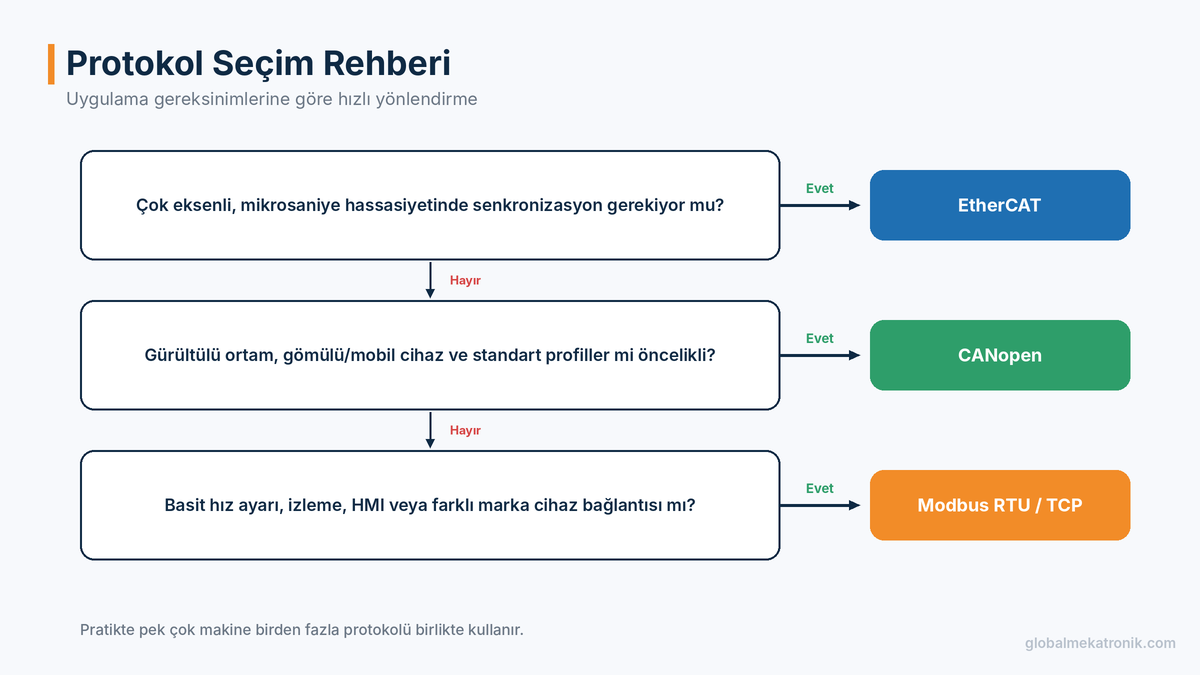
Protokol seçimi şu sorularla netleşir:
- Uygulama ne kadar hızlı ve senkron olmalı? Çok eksenli koordineli hareket gerekiyorsa EtherCAT öne çıkar. Basit hız ayarı ve izleme için Modbus yeterlidir.
- Kaç cihaz bağlanacak ve aralarındaki mesafe ne kadar? Uzun ve çok cihazlı seri hatlarda güncelleme süresi kontrol edilmelidir.
- Hangi cihazlar hangi protokolleri destekliyor? Mevcut cihaz ekosistemi, seçimi büyük ölçüde belirler.
- Ortam ne kadar gürültülü? CAN tabanlı sistemler ve diferansiyel sinyalleşme gürültüye karşı avantaj sağlar.
- Ekip hangi protokole hâkim? Devreye alma ve bakım kolaylığı açısından ekibin deneyimi de göz önünde bulundurulmalıdır.
Pratikte pek çok makine birden fazla protokolü aynı anda kullanır: Servo eksenler EtherCAT ile, frekans konvertörleri ve enerji analizörleri Modbus ile, operatör paneli ve üst sistemler Ethernet tabanlı başka bir protokolle bağlanabilir. Dağıtık I/O mimarileri için Remote I/O yazımız da faydalı olacaktır.
Örnek: Bir Paketleme Makinesinin Haberleşme Mimarisi
Protokollerin pratikte nasıl bir arada kullanıldığını bir örnekle görelim. Dört servo eksenli, iki frekans konvertörlü, bir operatör panelli ve bir etiket yazıcılı bir paketleme makinesi düşünelim:
- Servo eksenler (EtherCAT): Film çekme, çene ve kesme eksenleri birbirine elektronik kamla bağlıdır. Mikrosaniye hassasiyetinde senkronizasyon gerektiği için EtherCAT kullanılır.
- Frekans konvertörleri (Modbus RTU): Besleme konveyörü ve atık sarıcı motorları yalnızca hız ayarı ve durum izleme gerektirir. Modbus RTU ekonomik ve yeterli bir çözümdür.
- Operatör paneli (Modbus TCP veya üreticiye özgü Ethernet protokolü): Reçete, alarm ve üretim bilgileri için PLC ile Ethernet üzerinden haberleşir. Operatör panelleri hakkında HMI panel nedir yazımıza göz atabilirsiniz.
- Fabrika ağı (OPC UA veya Modbus TCP): Üretim adetleri, duruş nedenleri ve enerji tüketimi üst sistemlere aktarılır.
Bu mimaride her protokol, kendi güçlü olduğu görevde kullanılır. Böylece hem performans hem de maliyet optimize edilir.
Sık Karşılaşılan Haberleşme Sorunları
- Modbus’ta adres kayması: Bazı cihazlar register adreslerini 0’dan, bazıları 1’den başlatır. Bir birimlik kayma, tamamen yanlış değerlerin okunmasına yol açar.
- Bayt ve kelime sıralaması: 32 bitlik değerler iki register’a bölündüğünde, cihazlar arasında sıralama farklı olabilir.
- Zaman aşımı ayarları: Çok sayıda slave içeren seri hatlarda zaman aşımı ve tekrar deneme ayarları güncelleme süresini doğrudan etkiler.
- Yanlış port bağlantısı: EtherCAT cihazlarında giriş ve çıkış portlarının karıştırılması, ağın düzgün çalışmasını engeller.
Kurulumda Dikkat Edilmesi Gerekenler
- RS-485 ve CAN hatlarında sonlandırma direnci: Hattın iki ucuna sonlandırma dirençleri takılmalıdır. Eksik veya fazla sonlandırma, iletişim hatalarının en yaygın nedenidir.
- Doğru kablo ve topoloji: Seri hatlarda bükümlü çift ve ekranlı kablolar kullanılmalı; yıldız bağlantıdan kaçınılmalıdır.
- Adres ve hız ayarları: Ağdaki tüm cihazların haberleşme hızı ve parametreleri aynı olmalı, adresler çakışmamalıdır.
- Topraklama ve ekran: Ekran bağlantıları ve topraklama, üretici önerilerine uygun yapılmalıdır.
- Güç ve haberleşme kablolarını ayırmak: Motor ve sürücü güç kabloları, haberleşme kablolarından ayrı kanallarda taşınmalıdır.
Sıkça Sorulan Sorular
Modbus RTU ile Modbus TCP arasındaki fark nedir?
İkisi aynı veri modelini kullanır. Modbus RTU, RS-485 gibi seri hatlar üzerinden; Modbus TCP ise Ethernet ağı üzerinden çalışır. Modbus TCP daha hızlıdır ve standart ağ altyapısıyla entegre olur.
CANopen ile EtherCAT birlikte kullanılabilir mi?
Evet. CANopen’ın uygulama katmanı ve cihaz profilleri, CoE (CANopen over EtherCAT) yapısıyla EtherCAT üzerinde de kullanılır. Bu sayede CANopen bilgisi EtherCAT sistemlerine doğrudan aktarılabilir.
Servo sistemler için hangi protokol uygundur?
Tek veya birkaç eksenli basit uygulamalarda Modbus veya CANopen kullanılabilir. Çok eksenli, senkronizasyon gerektiren makinelerde EtherCAT en uygun seçeneklerden biridir.
Modbus ağında en fazla kaç cihaz olabilir?
Modbus RTU adresleme yapısı 247 slave adresine izin verir. Ancak RS-485 hattının fiziksel sınırları nedeniyle tek bir segmentte genellikle 32 standart cihaz bağlanabilir; daha fazlası için tekrarlayıcılar kullanılır. Pratikte cihaz sayısı, istenen güncelleme süresine göre sınırlandırılmalıdır.
Farklı protokollerdeki cihazlar birbirine nasıl bağlanır?
Protokol dönüştürücüler (gateway) iki farklı protokol arasında veri aktarımı sağlar. Ayrıca pek çok PLC, birden fazla haberleşme portu üzerinden farklı protokolleri aynı anda destekler.
Hangi protokol en ekonomik çözümdür?
Basit uygulamalarda Modbus RTU, ek donanım gerektirmemesi ve geniş cihaz desteği nedeniyle genellikle en ekonomik çözümdür. Ancak toplam maliyet; kablolama, devreye alma süresi ve performans gereksinimleriyle birlikte değerlendirilmelidir.
Doğru Protokol, Sorunsuz Haberleşme
Modbus basitliği ve yaygınlığıyla, CANopen güvenilirliği ve cihaz profilleriyle, EtherCAT ise hızı ve hassas senkronizasyonuyla öne çıkar. Doğru seçim; uygulamanın hız ihtiyacına, cihaz ekosistemine, ortam koşullarına ve ekibin deneyimine göre yapılmalıdır.
Global Mekatronik olarak farklı protokolleri destekleyen PLC ve Remote I/O, servo sistemler ve HMI panel çözümlerimizle projelerinize destek veriyoruz. Teknik destek için bizimle iletişime geçebilirsiniz.