
Motion Control Nedir? Endüstriyel Makinelerde Hareket Kontrol Sistemleri
Bir etiketleme makinesi, saniyede onlarca şişeye etiketi milimetre hassasiyetinde yapıştırır. Bir CNC tezgâhı, üç ekseni aynı anda hareket ettirerek karmaşık bir yüzeyi işler. Bir paketleme makinesinde çene, film sürekli akarken tam doğru anda kapanır. Bu işlerin hepsinin ortak noktası, hareketin yalnızca “çalış/dur” şeklinde değil; konumu, hızı, ivmesi ve zamanlaması tanımlanmış biçimde kontrol edilmesidir.
Bu kontrol türüne motion control, yani hareket kontrolü denir. Bu yazıda hareket kontrol sistemlerinin ne olduğunu, hangi bileşenlerden oluştuğunu, nasıl çalıştığını ve endüstriyel makinelerde hangi uygulamalarda kullanıldığını anlatıyoruz.
Motion Control Nedir?
Motion control, bir makine elemanının konumunu, hızını, ivmesini veya torkunu istenen bir profile göre hassas biçimde kontrol eden otomasyon disiplinidir. Basit bir motor hız kontrolünden farkı, hareketin her anının tanımlı olması ve gerçek hareketin sürekli ölçülerek komutla karşılaştırılmasıdır.
Bir frekans konvertörüyle bir pompanın hızını ayarlamak hız kontrolüdür. Ancak bir eksenin 250,00 mm konumuna, belirli bir ivmeyle, belirli bir sürede gitmesi ve orada sabit kalması hareket kontrolüdür. Hız kontrol cihazlarının çalışma prensibini hız kontrol cihazı rehberimizde ayrıca ele aldık.
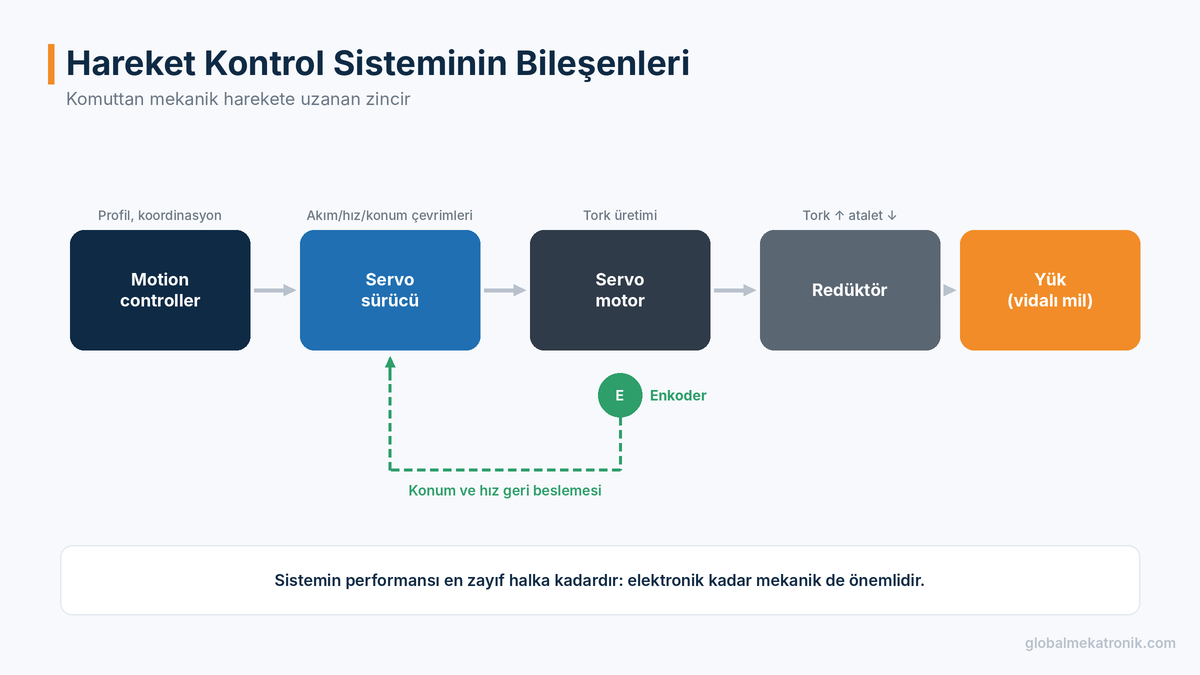
1. Motion Controller (Hareket Kontrolörü)
Sistemin beynidir. Hareket komutlarını üretir, eksenler arasındaki koordinasyonu sağlar ve hareket profillerini hesaplar. Motion controller farklı biçimlerde karşımıza çıkabilir:
- Hareket fonksiyonlarına sahip PLC’ler
- Bağımsız hareket kontrol kartları ve modülleri
- PC tabanlı kontrolörler
- CNC kontrol üniteleri
- Robot kontrolörleri
2. Sürücü (Drive)
Kontrolörden gelen komutları, motoru döndürecek akıma dönüştürür. Servo sistemlerde bu görevi servo sürücüler üstlenir. Sürücü, akım ve hız çevrimlerini genellikle kendi içinde çok yüksek hızda kapatır.
3. Motor
Hareketi üreten elemandır. Endüstriyel hareket kontrolünde en yaygın kullanılan motor tipi servo motordur. Daha düşük maliyetli ve daha basit uygulamalarda step motorlar, çok yüksek dinamik gerektiren doğrusal hareketlerde lineer motorlar kullanılır. Servo motorların yapısı hakkında servo motor nedir yazımıza göz atabilirsiniz.
4. Geri Besleme (Enkoder)
Motorun veya yükün gerçek konumunu ve hızını ölçer. Artımsal (incremental) veya mutlak (absolute) enkoderler kullanılır. Mutlak enkoderler, enerji kesildiğinde bile konumu bildiği için makinenin her açılışta referans aramasına gerek bırakmaz.
5. Mekanik Aktarma
Motorun hareketini yüke aktaran elemanlardır: planet redüktörler, vidalı miller, kayış-kasnak sistemleri, kremayer-pinyon ve lineer kızaklar. Mekanik seçim, sistemin hassasiyetini ve dinamiğini en az elektronik bileşenler kadar etkiler.
Kapalı Çevrim Kontrol: Kaskad Yapı
Servo tabanlı hareket kontrolünün temelinde kapalı çevrim kontrol vardır. Sistem, komut edilen değeri ölçülen değerle sürekli karşılaştırır ve aradaki farkı (hata) sıfırlamaya çalışır.
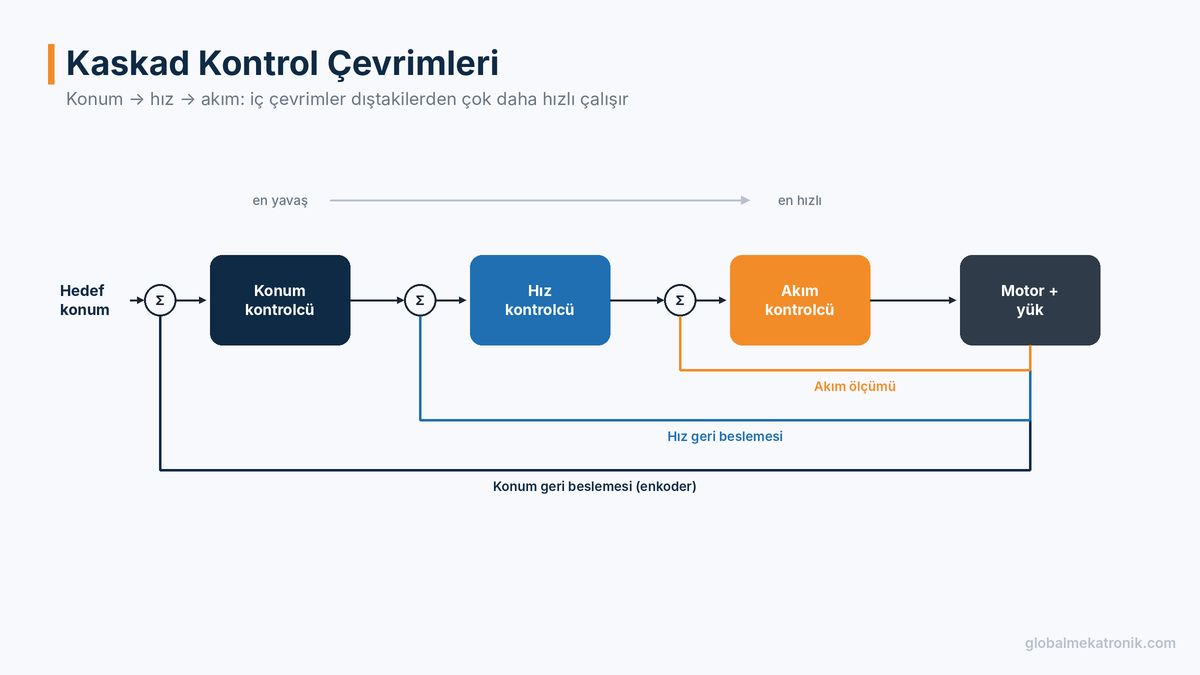
Servo sistemlerde bu kontrol, iç içe geçmiş üç çevrimle gerçekleştirilir:
- Konum çevrimi (en dış): Hedef konum ile gerçek konum arasındaki farka göre bir hız komutu üretir.
- Hız çevrimi (orta): Hedef hız ile gerçek hız arasındaki farka göre bir akım (tork) komutu üretir.
- Akım çevrimi (en iç): Motor sargılarına uygulanan akımı kontrol ederek istenen torku üretir.
İçteki çevrimler dıştakilere göre çok daha hızlı çalışır. Bu yapı, sistemin hem hızlı tepki vermesini hem de kararlı kalmasını sağlar. Servo ayarı (tuning), bu çevrimlerin kazançlarının yük ve mekanik yapıya göre optimize edilmesidir.
Takip Hatası (Following Error)
Hareket sırasında komut edilen konum ile gerçek konum arasındaki farka takip hatası denir. İyi ayarlanmış bir sistemde takip hatası küçüktür ve hareket sonunda hızla sıfıra iner. Takip hatasının belirlenen bir sınırı aşması, mekanik sıkışma, yetersiz tork veya yanlış ayar gibi sorunların işaretidir ve genellikle sürücü tarafından alarm olarak bildirilir.
Atalet Oranı
Yük ataletinin motor rotor ataletine oranı, hareket kontrol performansını doğrudan etkiler. Oran çok büyük olduğunda sistemin ayarlanması zorlaşır, titreşim ve salınım artar. Bu oranı makul seviyede tutmak için redüktör kullanılır veya daha yüksek ataletli bir motor seçilir. Bu konuyu servo motor tork hesabı yazımızda ayrıntılı olarak ele aldık.
Hareket Profilleri
Bir eksenin A noktasından B noktasına nasıl gideceği, hareket profiliyle tanımlanır.
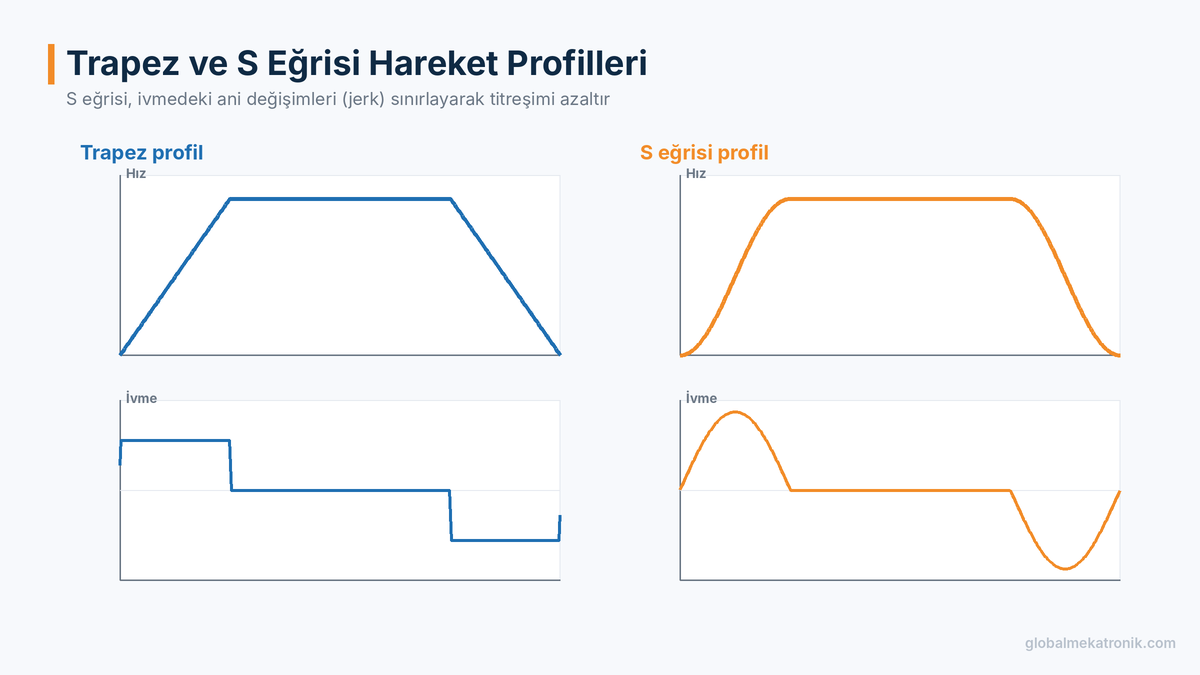
S eğrisi profili, ivmedeki ani değişimleri yumuşatarak titreşimi azaltır. [trapez-ve-s-egrisi-profili.png]
Trapez Profil
Eksen sabit ivmeyle hızlanır, sabit hızla ilerler ve sabit ivmeyle yavaşlar. Hız grafiği bir yamuğu andırır. Basit ve hızlıdır, ancak ivmenin ani başlayıp bitmesi mekanik sisteme darbe etkisi yapar.
S Eğrisi Profil
İvme de kademeli olarak artıp azalır. Böylece ivmenin değişim hızı, yani jerk sınırlanır. Sonuç olarak titreşim azalır, mekanik aşınma düşer ve hassas konumlama kolaylaşır. Özellikle yüksek ataletli yüklerde ve hassas ürün taşımada S eğrisi profili tercih edilir.
Temel Hareket Türleri
| Hareket türü | Açıklama | Örnek uygulama |
| Noktadan noktaya (PTP) | Eksen bir konumdan diğerine gider | Besleme, pozisyonlama |
| Jog | Manuel sabit hızda hareket | Ayar ve bakım |
| Homing | Referans noktasının bulunması | Makine başlangıcı |
| İnterpolasyon | Birden fazla eksenin birlikte doğrusal veya dairesel yörünge izlemesi | CNC, gantry, robot |
| Elektronik dişli | Bağımlı eksenin ana eksene sabit oranla bağlanması | Sarma, besleme senkronu |
| Elektronik kam | Bağımlı eksenin ana eksene bir profil tablosuyla bağlanması | Uçan kesme, paketleme çeneleri |
| Tork kontrolü | Eksenin belirli bir kuvvet uygulaması | Çekme, presleme, sıkma |
Elektronik Dişli
Mekanik dişli kutusunun yazılımdaki karşılığıdır. Bağımlı eksen, ana eksenin konumunu belirli bir oranla takip eder. Oran, mekanik değişiklik yapmadan programdan değiştirilebilir. Bu sayede farklı ürün formatlarına geçiş saniyeler içinde yapılabilir.
Elektronik Kam
Mekanik kamlar, yıllarca paketleme ve tekstil makinelerinin temel elemanı olmuştur. Elektronik kamda ise bağımlı eksenin ana eksene göre nasıl hareket edeceği bir profil tablosuyla tanımlanır. Ürün değiştiğinde yeni bir mekanik kam üretmek yerine yazılımda yeni bir profil seçmek yeterlidir.
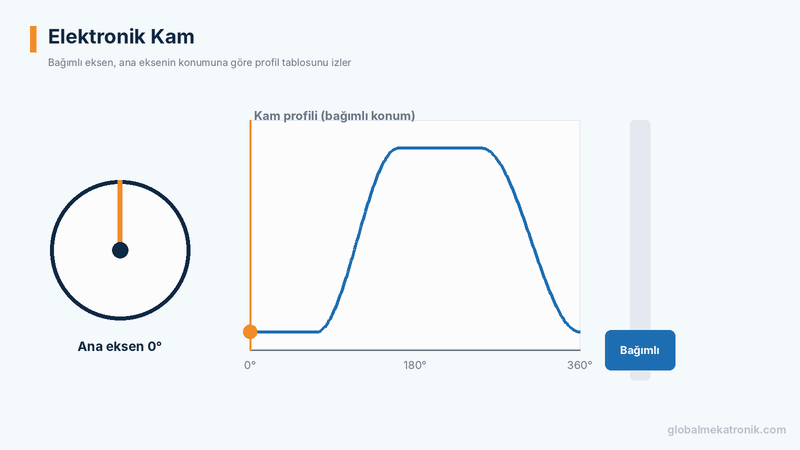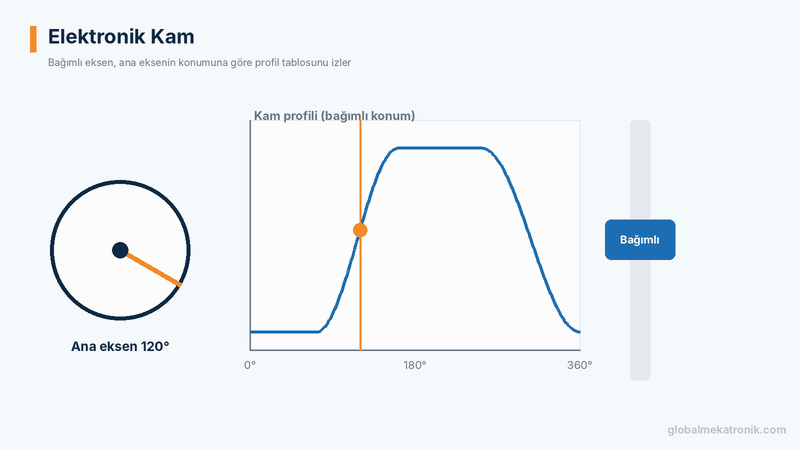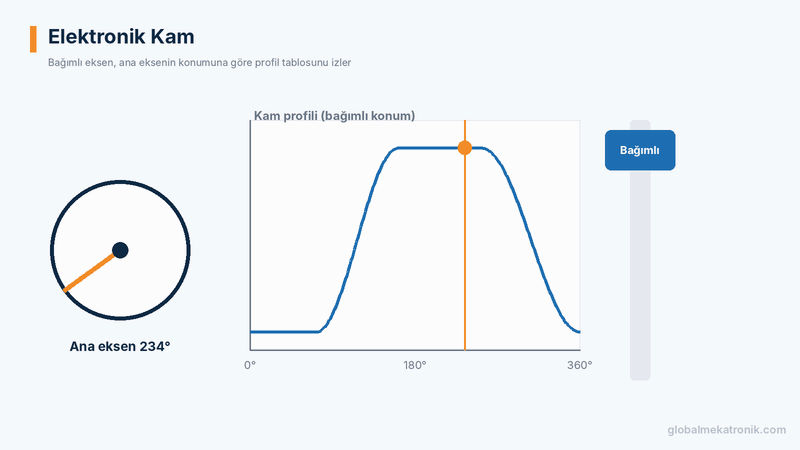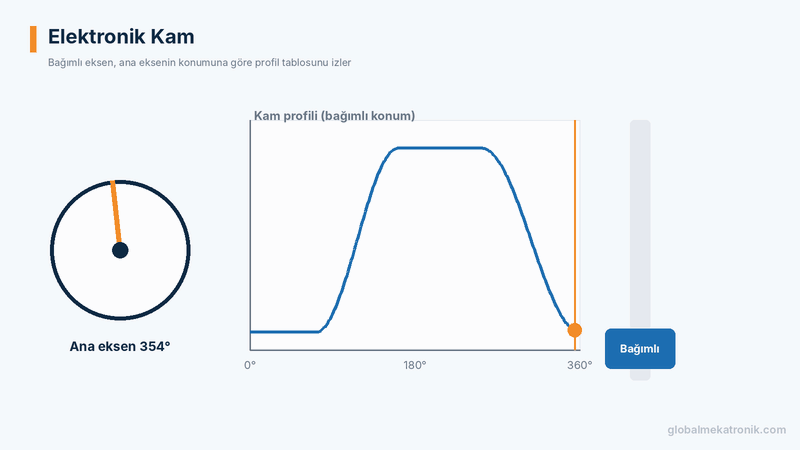
Elektronik kam, mekanik kamın yerini yazılımla alır. [elektronik-kam-uygulamasi.gif]
Uçan kesme (flying shear), döner bıçak (rotary knife) ve paketleme makinelerindeki çene hareketleri, elektronik kamın tipik uygulamalarıdır.
Kayıt (Registration) Kontrolü
Baskılı film, etiket veya kağıt gibi malzemelerde, ürün üzerindeki bir işaret sensörle okunur ve hareket bu işarete göre anlık olarak düzeltilir. Servo sürücülerdeki hızlı yakalama (touch probe) girişleri, bu tür uygulamalarda konumun mikrosaniyeler içinde kaydedilmesini sağlar.
Kontrolör ile Sürücü Arasındaki Haberleşme
Hareket kontrolörü ile sürücü arasındaki bağlantı, sistemin performansını belirleyen önemli bir faktördür:
- Darbe/yön sinyalleri: Basit ve yaygın, ancak eksen sayısı arttıkça kablolama karmaşıklaşır ve geri besleme sınırlıdır.
- Analog hız/tork referansı: Eski sistemlerde yaygın, gürültüye duyarlı.
- Gerçek zamanlı endüstriyel ağlar: EtherCAT gibi protokoller, çok eksenli sistemlerde yüksek hız, senkronizasyon ve zengin diyagnostik sunar. Ayrıntılar için EtherCAT nedir yazımıza göz atabilirsiniz.
Servo mu, Step Motor mu?
Hareket kontrol sistemlerinde motor seçimi genellikle servo ve step motor arasında yapılır:
| Özellik | Servo motor | Step motor |
| Kontrol yapısı | Kapalı çevrim (enkoderli) | Genellikle açık çevrim |
| Yüksek hızda tork | Korunur | Belirgin biçimde düşer |
| Adım kaçırma | Yok; konum sürekli ölçülür | Aşırı yükte adım kaçırabilir |
| Dinamik performans | Yüksek | Orta |
| Isınma | Yüke göre akım çeker | Durur hâlde de akım çeker |
| Maliyet | Daha yüksek | Daha düşük |
Kısa mesafeli, düşük hızlı ve yükü sabit uygulamalarda step motorlar ekonomik bir çözüm olabilir. Yüksek hız, değişken yük, yüksek dinamik ve güvenilir konum bilgisi gereken uygulamalarda servo motorlar tercih edilir. Servo motorların kullanım alanlarını servo motor kullanım alanları yazımızda ayrıca ele aldık.
Hareket Kontrolünde Mekaniğin Önemi
Elektronik ne kadar gelişmiş olursa olsun, sistemin performansını sınırlayan unsur çoğu zaman mekaniktir:
- Boşluk (backlash): Redüktör ve dişlilerdeki boşluk, yön değişimlerinde konum hatasına yol açar. Hassas uygulamalarda düşük boşluklu redüktörler tercih edilmelidir.
- Rijitlik: Esnek kaplinler, uzun kayışlar ve ince miller, sistemi yaya dönüştürerek titreşime neden olur.
- Rezonans: Mekanik yapının doğal frekansı, servo ayarını sınırlayabilir. Modern sürücülerdeki rezonans bastırma filtreleri bu sorunu azaltır, ancak kökten çözüm mekanik tasarımdadır.
- Hizalama ve montaj: Hatalı hizalanmış miller ve kızaklar, sürtünmeyi ve aşınmayı artırır.
Motion Control Uygulama Alanları
- Paketleme makineleri: Dolum, kapama, etiketleme, form-dolum-kapama (VFFS/HFFS)
- CNC tezgâhları: Frezeleme, tornalama, lazer ve plazma kesim
- Robotik: SCARA, delta ve 6 eksen robotlar
- Baskı ve konverting: Baskı makineleri, laminasyon, dilme
- Tekstil makineleri: Sarma, dokuma, nakış
- Lojistik: Otomatik depolama sistemleri, sıralama ve paletleme
Hareket Kontrol Sistemi Tasarımında Dikkat Edilmesi Gerekenler
- Hareket gereksinimlerini netleştirin: Hedef konum hassasiyeti, maksimum hız, ivme, çevrim süresi ve yük bilgisi tanımlanmalıdır.
- Mekaniği doğru seçin: Boşluk (backlash), rijitlik ve atalet, kontrol performansını sınırlayan başlıca mekanik faktörlerdir.
- Motoru doğru boyutlandırın: Tepe tork, sürekli (RMS) tork, hız ve atalet oranı birlikte değerlendirilmelidir.
- Uygun kontrol mimarisini seçin: Eksen sayısı, koordinasyon ihtiyacı ve haberleşme yapısı belirlenmelidir.
- Servo ayarını ihmal etmeyin: Otomatik ayar fonksiyonları iyi bir başlangıç noktasıdır, ancak zorlu uygulamalarda manuel ince ayar gerekebilir.
Sıkça Sorulan Sorular
Motion control ile PLC arasındaki fark nedir?
PLC genel amaçlı lojik kontrol için tasarlanmıştır. Motion control ise konum, hız ve tork kontrolüne odaklanır. Günümüzde pek çok PLC, entegre hareket kontrol fonksiyonlarına sahiptir; bu nedenle iki görev çoğu zaman aynı cihazda birleşir.
Hareket kontrolünde step motor mu, servo motor mu kullanılmalı?
Düşük hız, düşük dinamik ve maliyet hassasiyeti olan uygulamalarda step motor yeterli olabilir. Yüksek hız, yüksek dinamik, değişken yük ve kapalı çevrim güvenilirlik gerektiren uygulamalarda servo motor tercih edilmelidir.
Elektronik kam neden tercih edilir?
Mekanik kama göre format değişimini çok daha hızlı hâle getirir, mekanik aşınmayı ortadan kaldırır ve hareket profilinin yazılımda kolayca optimize edilmesini sağlar.
Hareket kontrolünde hangi haberleşme yöntemi seçilmeli?
Bir veya iki eksenli basit uygulamalarda darbe/yön kontrolü yeterli olabilir. Çok eksenli, koordineli ve senkronizasyon gerektiren makinelerde EtherCAT gibi gerçek zamanlı ağlar tercih edilmelidir. PLC ile servo kontrol yöntemlerini PLC ile servo motor kontrolü yazımızda ayrıntılı olarak karşılaştırdık.
Servo ayarı (tuning) neden önemlidir?
Servo ayarı, kontrol çevrimlerinin yük ve mekanik yapıya uygun hâle getirilmesidir. Yetersiz ayar; titreşim, salınım, uzun yerleşme süresi ve takip hatası alarmlarına yol açar. Doğru ayarlanmış bir sistem ise daha hızlı ve daha hassas çalışır.
Hareket kontrol sistemi kurmak için hangi bilgiler gerekir?
Yük kütlesi ve ataleti, mekanik aktarma yapısı, hedef hız ve ivme, konum hassasiyeti, çevrim süresi ve eksenler arası koordinasyon ihtiyacı netleştirilmelidir. Bu bilgilerle motor, sürücü ve kontrolör doğru boyutlandırılır.
Motion controller ile servo sürücü arasındaki fark nedir?
Motion controller hareketin ne olacağına karar verir ve eksenleri koordine eder. Servo sürücü ise bu komutları motor akımına çevirir ve motorun komutu doğru takip etmesini sağlar.
Hassas Hareket, Verimli Üretim
Motion control, modern makinelerin hız, hassasiyet ve esneklik kazanmasının temelidir. Doğru kontrolör, doğru sürücü ve motor, doğru mekanik ve doğru haberleşme mimarisi bir araya geldiğinde makineler daha hızlı, daha hassas ve daha esnek çalışır.
Global Mekatronik olarak servo sistemler, redüktörler ve PLC çözümlerimizle hareket kontrol projelerinize destek veriyoruz. Uygulamanız için bizimle iletişime geçebilirsiniz.